Системы управления: UTM и автономность
Безопасная и эффективная интеграция тысяч низколетящих eVTOL в воздушное пространство — одна из самых сложных задач, стоящих перед индустрией городской аэромобильности.
Прежняя модель не масштабируется
Существующая система управления воздушным движением принципиально не подходит для требований городской аэромобильности. Разработанная для мира, где относительно небольшое количество самолётов летает между существующими аэропортами по фиксированным воздушным трассам, она не сможет масштабироваться для управления будущим, где тысячи eVTOL и дронов будут работать по запросу, совершая короткие перелёты через сложный городской ландшафт.
Необходима новая парадигма управления воздушным движением: цифровая, автоматизированная и высокоинтегрированная.
Требования к UTM
- Управление тысячами низколетящих eVTOL
- Работа по запросу, а не по фиксированным трассам
- Совмещение с пилотируемой авиацией и дронами
- Цифровая, автоматизированная и высокоинтегрированная архитектура
Без пилота: −30–40% затрат
Автономия является ключом к достижению существенного снижения затрат. Пилот, кроме того что он занимает место и снижает полезную грузоподъёмность, является одной из крупнейших статей операционных расходов, и его исключение может снизить затраты на 30–40%.
Аргументация наличия пилота по соображениям безопасности несостоятельна, поскольку человеческий фактор является основной причиной лётных происшествий. Отдельный вопрос — подготовка пилотов, что потребует утверждения программы АУЦ.
Пока регуляторы более склонны сертифицировать пилотируемые летательные аппараты для начальных коммерческих полётов, поскольку это соответствует существующим парадигмам авиационной безопасности. Исходя из позиции FAA, в отличие от прогрессивного подхода CAAC, а также возможного отношения пассажиров, большинство американских производителей eVTOL (за исключением Wisk Aero) избрали пилотируемый вариант.
Разработка сертифицируемых автономных систем полёта — одна из самых сложных инженерных задач в современной авиации: высокоточные датчики, резервные бортовые компьютеры и сложные алгоритмы искусственного интеллекта должны безопасно работать в неструктурированной и динамичной городской среде. Эволюция может происходить от командира воздушного судна на борту к удалённому управлению (RPIC) либо только мониторингу полёта.
Класс H и правила автономных полётов
При наличии всех разрешений пилотируемые eVTOL уже могут осуществлять полёты по ППП (VFR) — и, как ни странно, предпочтительно в воздушном пространстве класса C, нежели G, во избежание коллизий с авиацией общего назначения.
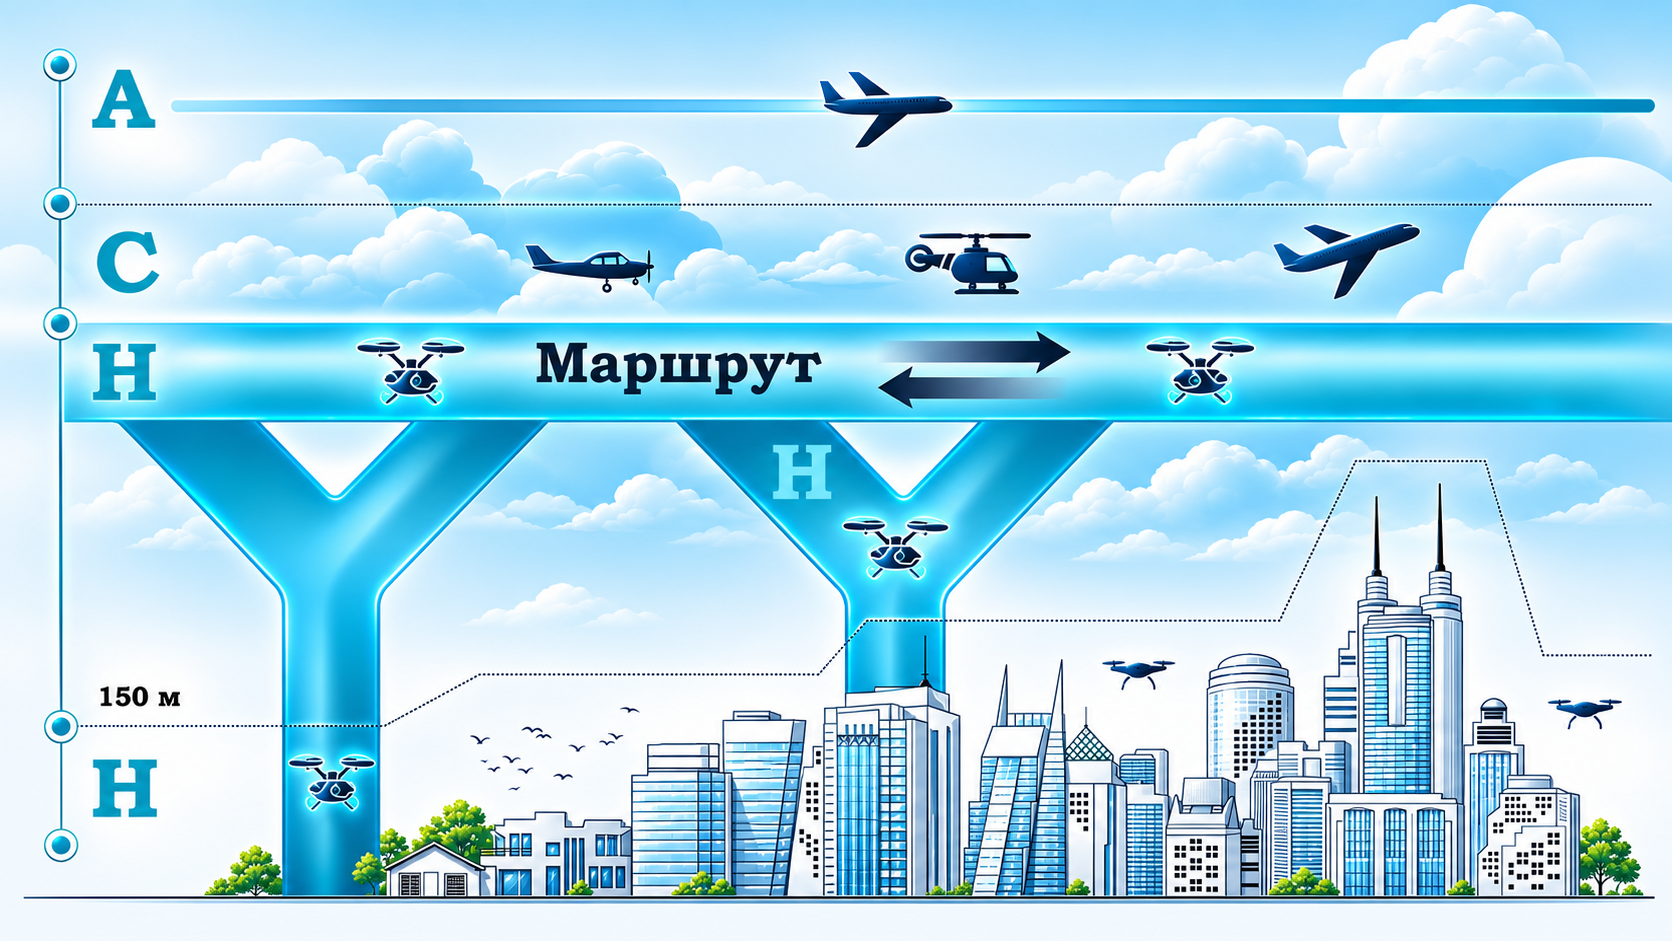
В 2025 году для БПЛА был выделен специальный класс воздушного пространства — H высотой до 150 м AGL либо 3050 м для маршрутов. Данный класс не эшелонируется, диспетчерское обслуживание не предоставляется: функция организации воздушного движения ложится на оператора аэромобильности с системой UTM по правилам автономных полётов (AFR).
Коридоры формируются не только по координатам (долгота/широта) и высоте с разделением по 30–50 м, но и могут включать время пролёта — 4D-траектории.
Проектируете систему управления?
Разберём архитектуру UTM, сценарии автономности и требования к воздушному пространству.